Un boîtier d'apprentissage est, selon les termes de l'ISO 10218-1, une unité portative reliée au système de commande avec laquelle un robot peut être programmé ou déplacé. C'est aussi l'une des interfaces homme-machine les plus critiques pour la sécurité de l'usine : un opérateur qui le porte pénètre dans l'espace sauvegardé pour exécuter des mouvements par à-coups, enseigner et vérifier des points à courte distance, et les dispositifs de validation et d'arrêt d'urgence du boîtier constituent la dernière ligne entre un bras en mouvement et une personne. À mesure que les boîtiers passent des câbles attachés aux unités mobiles sans fil de type tablette, leur batterie cesse d'être un confort pour devenir un maillon de la chaîne de sécurité fonctionnelle. Ce premier article sur l'alimentation nickel-hydrure métallique des boîtiers d'apprentissage sans fil explique le principe de fonctionnement et le profil de charge qui en résulte. Il détaille le dispositif de validation à trois positions qui n'autorise le mouvement qu'en position médiane, l'arrêt d'urgence qui commande un arrêt contrôlé, le sélecteur de mode qui choisit l'apprentissage à vitesse réduite, et la liaison sans fil dont la perte doit forcer un état sûr. Il dissèque ensuite la charge électrique : un rétroéclairage d'écran tactile dominant, un processeur qui affiche des modèles de robot en 3-D, une radio sans fil avec des phases de réception et d'émission, et — surtout — le circuit de sécurité qui doit rester alimenté et déterministe à tout état de charge, car un boîtier qui s'éteint tout simplement dans la main d'un travailleur à l'intérieur de la cellule est lui-même un danger. Une documentation robotique réelle ancre le comportement de sécurité, depuis la logique explicite à trois positions des boîtiers des robots collaboratifs jusqu'aux arrêts d'urgence qui coupent l'alimentation des actionneurs comme un événement de catégorie d'arrêt 1.
La mise en service et l'apprentissage exigent qu'un être humain pénètre dans la portée du robot et le déplace selon les positions souhaitées, définisse des points de passage, règle les vitesses et vérifie les trajectoires pas à pas. L'ISO 10218-1 définit le boîtier comme l'unité portative de programmation et de marche par à-coups ; l'ISO 10218-2 fixe les exigences pour le système robotisé intégré, y compris le flux d'apprentissage sauvegardé dans lequel le fonctionnement automatique est inhibé, un mode apprentissage sélectionné par clé est choisi et le mouvement n'est autorisé que tant qu'un dispositif de validation est maintenu.
Le boîtier porte donc un ensemble distinctif de commandes : un grand écran avec interface de marche par à-coups et de programmation, un sélecteur de mode, un arrêt d'urgence bien visible en forme de champignon, et un ou plusieurs interrupteurs de validation à trois positions (homme-mort) que l'on serre pendant la marche par à-coups. Sur un boîtier sans fil, tous ces éléments, plus la radio qui transporte les signaux de marche par à-coups et de sécurité, doivent fonctionner sur batterie embarquée tout en se comportant avec le déterminisme d'un dispositif de sécurité filaire.
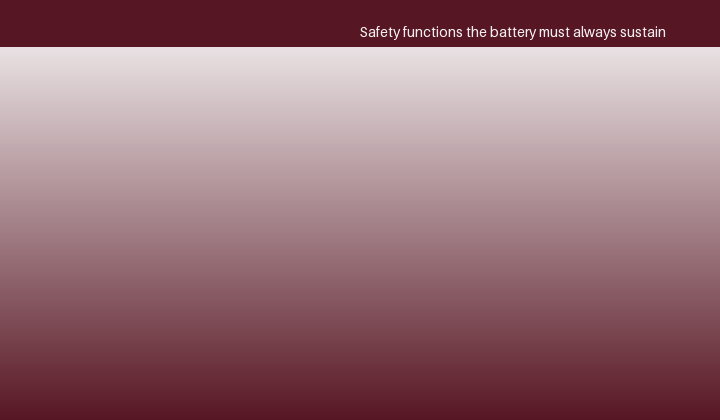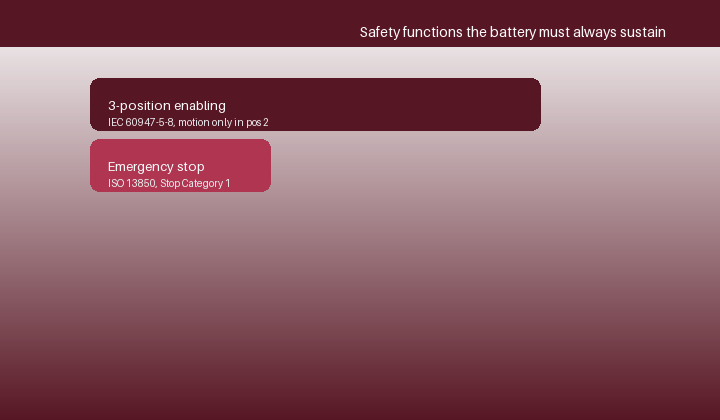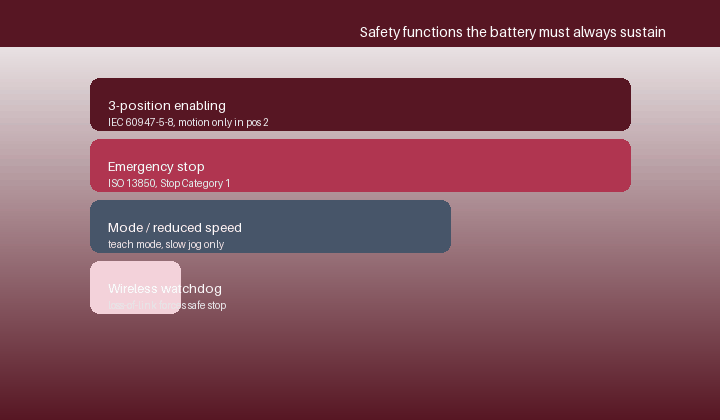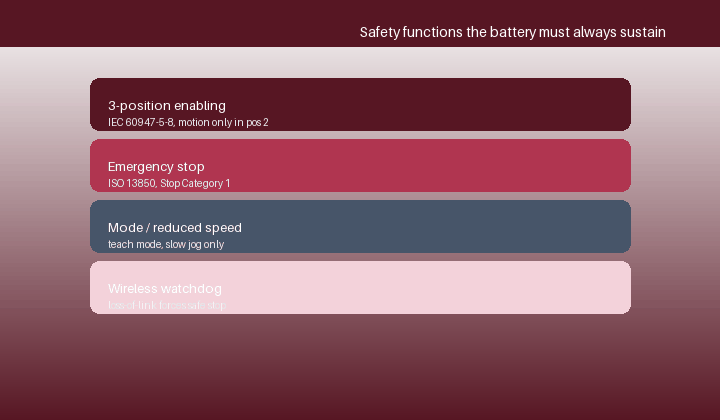
Le dispositif de validation à trois positions, spécifié pour les appareillages dans l'IEC 60947-5-8 et exigé par l'ISO 10218, possède trois états mécaniques stables avec une logique délibérément non intuitive : la position 1, complètement relâchée, n'autorise aucun mouvement ; la position 2, la position médiane atteinte par une légère pression, valide le mouvement à vitesse d'apprentissage réduite ; et la position 3, complètement serrée dans un réflexe de panique, n'autorise à nouveau aucun mouvement. Relâcher ou trop serrer stoppent tous deux le robot. Les fabricants indiquent explicitement que le dispositif de validation est une commande opérationnelle, et non un arrêt d'urgence, et que le mode libre (freedrive) ou la marche par à-coups n'est actif qu'en position 2.
Cette logique est mise en œuvre via des contacts ou des entrées de sécurité à double voie et détection de défaut, et sur un boîtier sans fil l'état de ces voies doit être transmis avec la faible latence et la haute intégrité d'une liaison de communication de sécurité. Du point de vue de l'alimentation, la chaîne d'entrées de sécurité consomme un courant continu faible mais non négociable : elle doit être active, antirebond et transmise correctement à tout état de la batterie, ce qui explique qu'un boîtier d'apprentissage ne peut pas être conçu comme un téléphone grand public qui s'éteint tout simplement à zéro pour cent.
L'arrêt d'urgence du boîtier suit l'ISO 13850 et, selon l'IEC 60204-1, atteint une catégorie d'arrêt définie ; la documentation des robots collaboratifs décrit l'appui sur l'arrêt d'urgence du boîtier comme une catégorie d'arrêt 1 dans laquelle les axes reçoivent l'ordre de s'arrêter et, une fois l'immobilisation surveillée atteinte, l'alimentation est coupée des actionneurs et des sorties outil. En mode apprentissage, la vitesse est limitée à une valeur réduite — l'ISO 10218 plafonne la marche par à-coups à vitesse lente, largement mise en œuvre à 250 mm/s au maximum — pour protéger un opérateur à courte distance.
Ces fonctions façonnent l'exigence de batterie d'une manière spécifique : appuyer sur l'arrêt d'urgence ou relâcher la validation doit toujours réussir, et le boîtier doit conserver une réserve suffisante pour transmettre l'ordre d'arrêt, recevoir l'acquittement et indiquer l'état résultant. Une architecture de batterie qui réserve une réserve de sécurité garantie sous son niveau « opérateur déchargé » est donc obligatoire, et non optionnelle.
Passer au sans fil supprime le câble mais ajoute un mode de défaillance qu'un boîtier filaire n'a jamais : la perte de la liaison radio. Les pratiques de sécurité des machines selon l'IEC 60204-1 et les normes de sécurité des robots exigent que l'interruption d'une liaison de commande sans fil entraîne un arrêt sûr, le robot s'arrêtant si un message de validation ou de commande valide et opportun n'est pas reçu dans une fenêtre de chien de garde. Le boîtier et le contrôleur échangent donc des télégrammes de sécurité à une cadence fixe, et toute partie déclarant la liaison perdue commande l'état sûr.
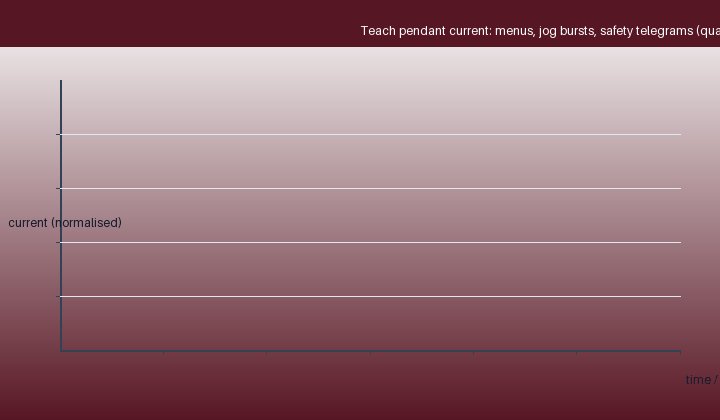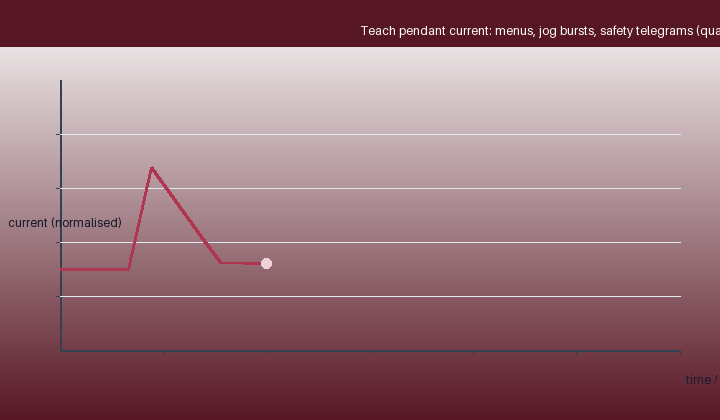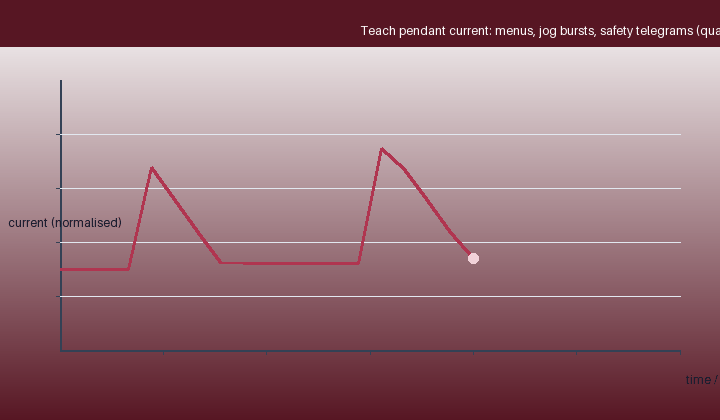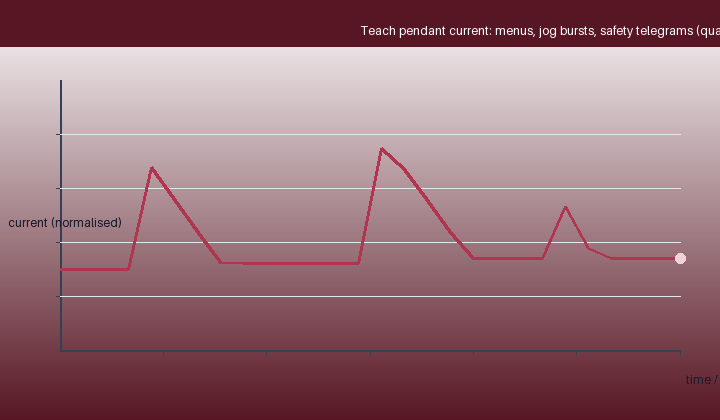
La radio apporte une charge caractéristique — une phase de réception continue avec des pics d'émission périodiques transportant les valeurs de marche par à-coups et les états des voies de sécurité — et la batterie doit soutenir ces pics sans baisse de tension (brown-out) que le contrôleur interpréterait comme une perte de liaison. La première figure animée trace le courant du boîtier au cours d'une session d'apprentissage, en opposant la base de l'écran et du rendu, les salves de marche par à-coups et les télégrammes de sécurité ; la seconde superpose les fonctions de sécurité que la batterie doit maintenir en vie.
L'énergie d'un boîtier moderne est dominée par son grand écran tactile lumineux et le processeur graphique qui affiche le robot et son espace de travail ; la gradation du rétroéclairage et la mise en veille de l'écran sont les principaux leviers d'énergie. Derrière viennent le processeur d'application, la radio sans fil, les touches rétroéclairées et la chaîne d'entrées de sécurité à faible consommation mais toujours active. Contrairement à une tablette, le boîtier pilote aussi un retour sonore et tactile et doit se réveiller instantanément quand l'interrupteur de validation est saisi.
La charge est en rafales et interactive — de longues périodes calmes d'utilisation des menus ponctuées de séances de marche par à-coups à luminosité d'écran élevée et de trafic radio continu — mais elle est bornée par un plancher dur : quel que soit le courant moyen, les fonctions de sécurité et le chien de garde de liaison doivent continuer à fonctionner jusqu'à un seuil défini de batterie faible, sous lequel le boîtier avertit, demande une fin contrôlée de l'apprentissage et finit par inhiber le mouvement plutôt que de s'éteindre en pleine marche par à-coups.
L'analyse débouche sur une spécification de batterie très différente d'un appareil grand public : une énergie suffisante pour un poste réaliste d'apprentissage ou de maintenance avec l'écran à sa luminosité de travail ; une faible résistance interne pour les pics de la radio et du processeur sans perturbation du rail d'alimentation ; une réserve de sécurité garantie et budgétée séparément qui maintient en vie la chaîne de validation, l'arrêt d'urgence et les télégrammes de liaison assez longtemps pour arrêter le robot et rendre proprement la main ; une indication d'état de charge précise et déterministe ; et une tenue aux températures industrielles et aux chutes. Le deuxième article transforme cela en une conception concrète de pack et compare honnêtement le nickel-hydrure métallique aux cellules lithium-ion utilisées dans les tablettes grand public ; le troisième cartographie les preuves ISO 10218, IEC 60204-1, de sécurité fonctionnelle, radio et batterie qu'un boîtier doit porter.
Concevoir la batterie du boîtier comme un sous-système lié à la sécurité — plutôt qu'une source d'énergie banale — est la discipline qui prévient la défaillance la plus dangereuse d'un dispositif d'apprentissage sans fil : s'éteindre dans la main d'un opérateur debout dans la portée du robot.
Weijiang Power conçoit et fabrique des cellules nickel-hydrure métallique scellées et des packs industriels appariés pour les équipements distants, hors réseau et liés à la sécurité, et accompagne ses partenaires OEM avec des dossiers de performance IEC 61951-2, des preuves de sécurité IEC 62133-2, la caractérisation sous charge d'impulsion, des essais sur une large plage de température et la co-validation chargeur/pack. Indiquez-nous votre cycle d'utilisation, votre courant de crête, votre plage de température, votre objectif d'autonomie et les normes que votre produit doit respecter, et nos ingénieurs définiront une combinaison cellule-et-pack qui préserve l'autonomie, la fiabilité et la durée de vie. Découvrez la gamme sur la page des produits.


